Yaskawa Slovenija d.o.o.
Avtor: Matej Merkač
Nova generacija robotskega krmilnika MOTOMAN NEXT uvaja koncept veščin oziroma »skills«. Prilagodljivi roboti s pomočjo umetne inteligence (AI) z uporabo senzorjev in kamer zaznavajo okolico, se prilagodijo in z uporabo lastnih veščin samodejno opravljajo naloge.
Industrijska robotika je bila desetletja sinonim za hitrost, natančnost in ponovljivost. Klasični industrijski robot je izjemno učinkovit, dokler deluje v dobro definirani in predvidljivi proizvodnji. Toda industrija se spreminja. Večja raznolikost izdelkov, manjše serije in pomanjkanje delovne sile od avtomatizacije zahtevajo več prilagodljivosti.
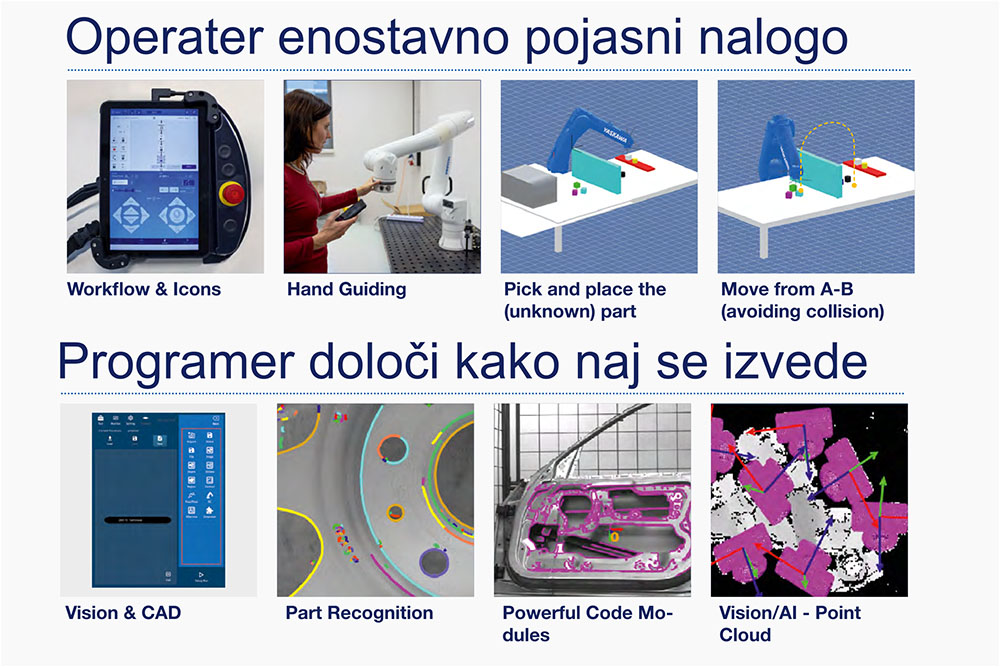
Yaskawa s platformo MOTOMAN NEXT ta izziv naslavlja z drugačnim konceptom robotizacije. Strojni vid, senzorika, samodejno načrtovanje poti in umetna inteligenca niso več le zunanji dodatki robotski celici, ampak postajajo del skupne robotske platforme. Cilj je robot, ki se lahko prilagaja spremembam v okolju in samostojneje izvaja kompleksnejša opravila.
Od programiranih gibov k robotskim veščinam
Pri klasični robotizaciji programer določi položaje robota, zaporedje premikov in logiko procesa. Takšen koncept je učinkovit pri ponavljajočih se nalogah z majhnim številom neznank. MOTOMAN NEXT uvaja koncept veščin oziroma »skills«. Uporabnik določi, kaj mora robot narediti, programska oprema in posamezne storitve pa rešujejo vprašanje, kako nalogo izvesti. Preprost ukaz za premik od točke A do točke B vključuje samodejno načrtovanje poti in izogibanje oviram. Pri zahtevnejših nalogah se temu pridružita strojni vid in umetna inteligenca.
Nov pristop odpira možnosti za avtomatizacijo procesov, ki jih je bilo doslej težko, ali ekonomsko neupravičeno robotizirati, kot so na primer: sortiranje odpadkov, obiranje pridelkov, manipulacija z živili, čiščenje medicinskih instrumentov ter prijemanje predmetov z neznano lego ali geometrijo.
Spojitev OT in IT
Pomembna posebnost platforme je povezovanje dveh svetov, ki sta bila v industrijski avtomatizaciji pogosto ločena. Na eni strani je OT (Operational Technology) z robotskim krmiljenjem, varnostjo in povezovanjem s proizvodno opremo, na drugi pa IT (Information Technology) s podatkovno komunikacijo, vizualizacijo, simulacijo, digitalnimi dvojčki, strojnim vidom in umetno inteligenco.
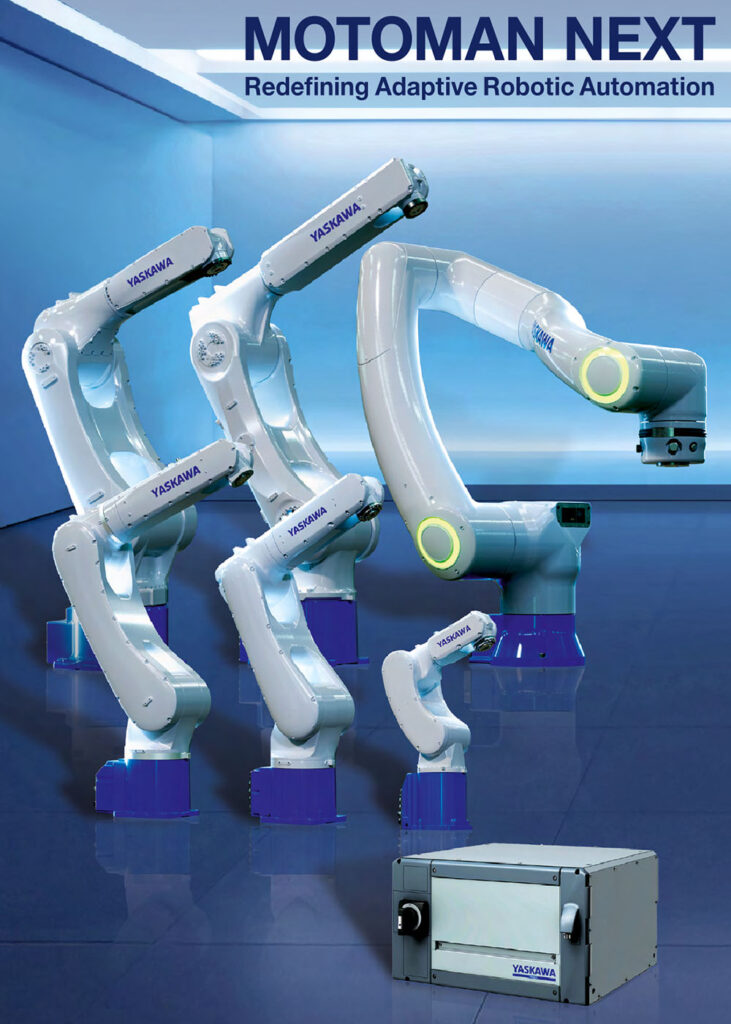
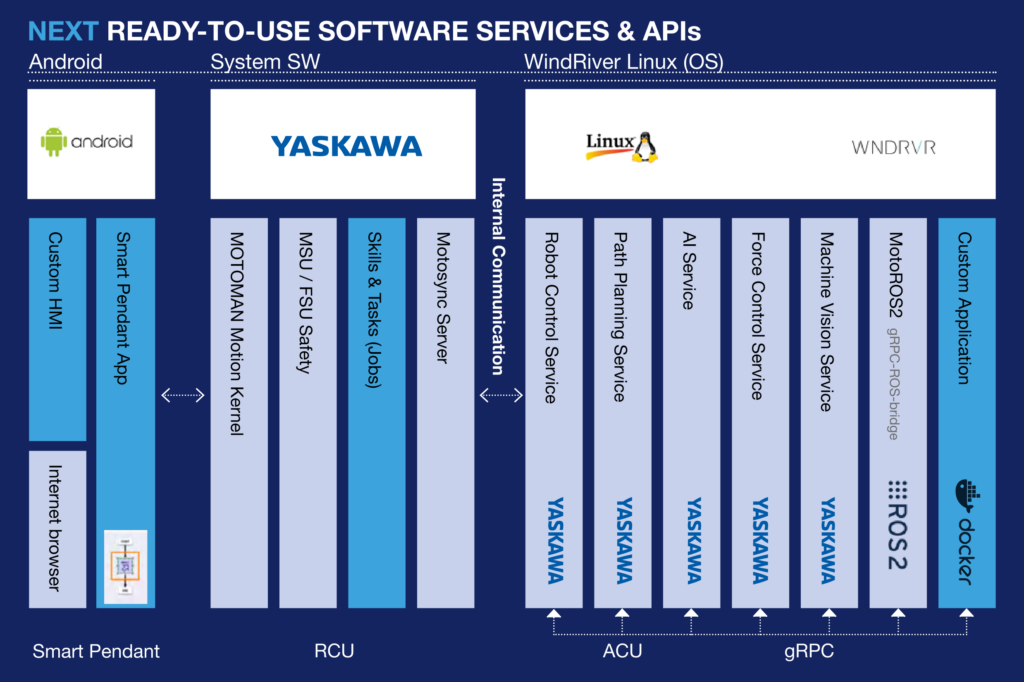
MOTOMAN NEXT združuje obe področji z robotskim krmilnikom RCU in dodatno avtonomno krmilno enoto ACU. Ta uporablja modul NVIDIA Jetson Orin NX z več jedrnim procesorjem, grafičnim procesorjem in lastnim pomnilnikom. ACU zagotavlja računsko osnovo za AI, strojni vid in načrtovanje poti neposredno v robotskem sistemu.
Robot si sam poišče pot
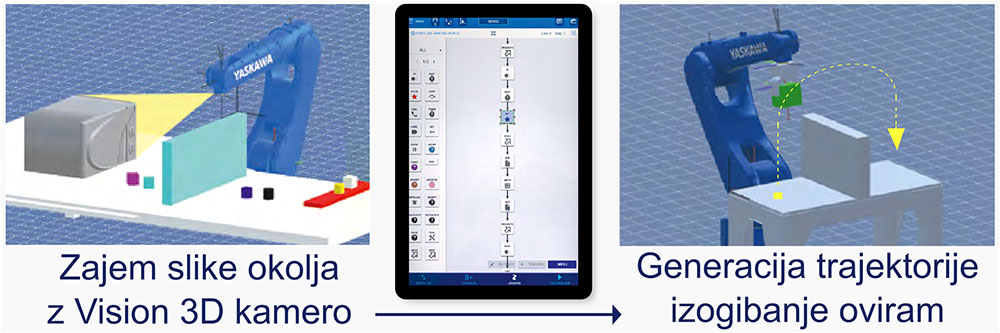
Ena ključnih funkcij je Path Planning Service. Sistem v realnem času generira trajektorijo robota in se pri tem samodejno izogiba oviram. Model kolizij vključuje geometrijo robotske roke, prijemala (skupaj z vpetim predmetom) in drugih objektov v robotski celici. Informacije o dodatnih ovirah sistem pridobi iz CAD-podatkov ali kot oblak točk iz 3D-kamere.
Praktična razlika je precejšnja. Namesto programiranja več vmesnih točk, aplikacija robotu poda cilj, sistem pa sam poišče ustrezno pot do njega. Yaskawa to funkcionalnost ponuja kot veščino MOVAUTO. Ta pristop zmanjša zahtevnost programiranja in čas, potreben za nastavljanje trajektorij ob zagonu robotske aplikacije.
Strojni vid in nadzor sile kot sistemski storitvi
Adaptivni robot potrebuje informacije o okolju. Machine Vision Service podpira obdelavo 2D, 2,5D in 3D slik, kalibracijo kamer ter razvoj aplikacij strojnega vida. Platforma vključuje knjižnico HALCON in vizualno programsko okolje. Strojni vid je namenjen prepoznavanju predmetov, inteligentnemu Pick & Place, Binpicking-u, adaptivnim montažnim procesom, raznim manipulacijam z izdelki, pakiranju in končni obdelavi. Drugi pomemben element je Force Control Service. Robotsko gibanje se prilagaja glede na informacije zunanjih senzorjev sile ali vgrajenih senzorjev navora. Takšen način vodenja robota je posebej uporaben v natančnih montažnih procesih. Zelo se poenostavi tudi programiranje aplikacij, ki zahtevajo konstantno potisno silo robota na obdelovanec. Robot med gibanjem vzdržuje zahtevano silo med brušenjem ali poliranjem izdelkov.
Programiranje z bloki ali klasičen razvoj programske opreme
MOTOMAN NEXT ne nagovarja samo klasičnih programerjev robotov. Sistem omogoča grafično sestavljanje blokov, ki ponazarjajo operacije delovnega postopka z vnaprej pripravljenimi veščinami. Posamezen blok lahko predstavlja preprost linearni premik, lahko pa v ozadju aktivira bistveno zahtevnejšo funkcijo, kot je načrtovanje poti ali izvajanje algoritma umetne inteligence.
Razvijalci uporabljajo lastne aplikacije v okolju Docker in prek API-jev dostopajo do storitev platforme. Dokument navaja podporo za C++ in Python, komunikacijo gRPC, ter povezovanje z okoljem ROS 2 prek MotoROS2. S tem se robotska platforma NEXT približuje tudi načinu dela, ki ga poznajo sodobni razvijalci programske opreme.
Digitalni dvojček pred dejanskim robotom
Pomembno vlogo ima tudi YNX Robot Simulator, namenjen razvoju robotskih aplikacij v okolju digitalnega dvojčka. Omogoča offline simulacijo in programiranje, simulirane poglede kamer, simulacijo I/O in napak, ter samodejno načrtovanje poti.
Povezava platforme z NVIDIA Isaac Sim in konceptom Sim2Real omogoča, da se del razvoja, testiranja in učenja izvede v virtualnem okolju ter nato prenese na dejansko robotsko aplikacijo. Generiranje virtualnih delovnih okolij za učenje nevronskih mrež ponese offline programiranje na višji novo.
Nova generacija manipulatorjev
Platformo MOTOMAN NEXT dopolnjuje nova družina industrijskih robotov NEX z nosilnostmi od 4 do 35 kg. Robote odlikuje absolutna natančnost (serijsko), lahka konstrukcija, integrirani vodi za medije ter servo motorji Yaskawa najnovejše generacije Σ10. Z modeli robotov so pokrita delovna področja od 550mm (NEX4) do 2060mm (NEX35).
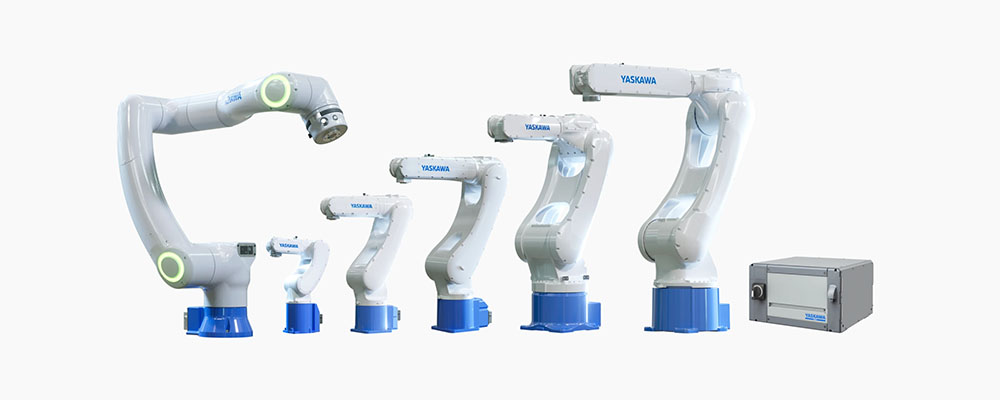
Za sodelovanje z operaterjem sta na voljo dva kolaborativna robota tip NHC12 in NHC30 z nosilnostma 12 oziroma 30 kg. Opremljena sta s senzorji navora v vseh oseh, podpirata ročno vodenje in imata serijsko vgrajeno kamero v prvi robotski osi (S-os).
Robotika postaja vse bolj programsko definirana
MOTOMAN NEXT lepo ponazarja širšo spremembo v industrijski robotiki. Klasični robot ostaja natančen in hiter izvršilni manipulator. Vedno večjo vlogo in vrednost prevzema programski del kamor spadajo: zaznavanje okolja, načrtovanje poti, obdelavo podatkov, digitalni dvojčki ter algoritmi umetne inteligence. Najpomembnejša sprememba ni posamezna tehnična funkcija, ampak način razmišljanja o programiranju robota. Opisovanje naloge bo zamenjalo dolgotrajen proces načrtovanja vsakega robotskega giba posebej. Odločanja programer prepustiti sistemu. Prav to je osnova adaptivne robotike, ki lahko razširi avtomatizacijo tudi na procese z večjo variabilnostjo in manj predvidljivim okoljem. MOTOMAN NEXT nov robotski krmilnik za AI vodene robote.